原论文首页 · 3L-D: A Low-Light Level Dataset from a Sensor-Agnostic, Alignment-Preserving Acquisition Framework
3L-D:把低照视频评测拆成五档真实照度
暗光恢复的瓶颈常在参考图。可重复的运动轨迹和照度分级,有助于区分模型失败与参考图错位。
文章信息与阅读大纲
3L-D: A Low-Light Level Dataset from a Sensor-Agnostic, Alignment-Preserving Acquisition Framework
arXiv 2611.02695v1 · 首次提交 2026-11-02 · 当周新稿
2026.11.06 周选第 5 篇 · 拍照、视频 · 建议重点
阅读顺序:研究问题、核心方案、实验条件、业务验证。
研究问题与核心方案
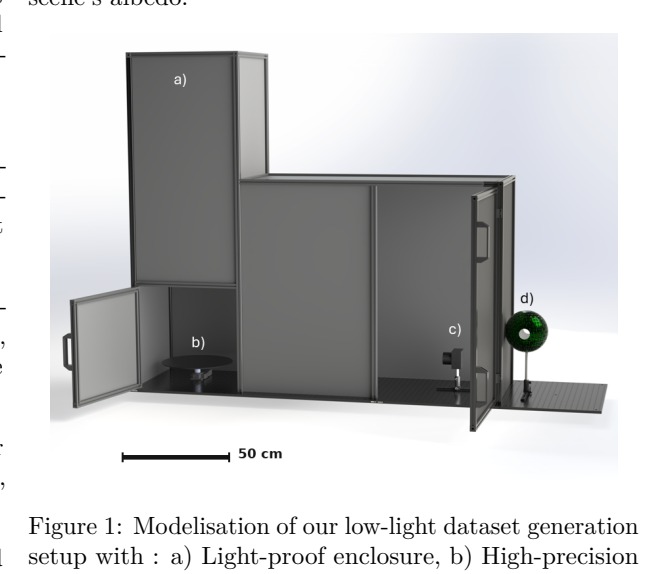
图 1 · 原论文第 2 页,点击查看原图
可编程机械装置重复同一运动,采集一份参考及五个夜间照度版本。光谱覆盖可见光和近红外,尽量减少靠后处理配准造成的几何误差。
实验结果与分析
表 3 按夜间等级分别报告保真度、感知指标和推理耗时。数据覆盖约 1000 至 0.1 mlx;缩比场景可复查纹理和光照,但真实人物运动和手机滤光片响应仍需另测。
以表 3 的 KinD 为例,N3 到 N5 的 PSNR 从 41.98 降到 38.41 dB,LPIPS 从 0.0277 升到 0.0766。在同一场景连续改变光子水平,比只看一组平均分更容易定位退化开始的区间。
研发判断与验证建议
重点依据 暗光恢复的瓶颈常在参考图。可重复的运动轨迹和照度分级,有助于区分模型失败与参考图错位。
在实验室先复刻三个照度档的运动标靶,测参考重复性,再评估暗部颜色和运动边缘;把真实街景作为独立外测集。